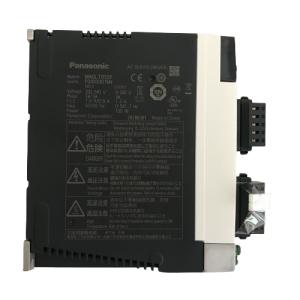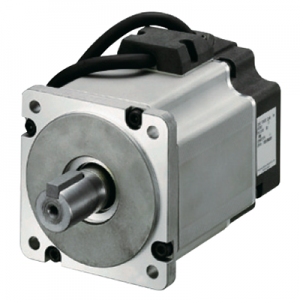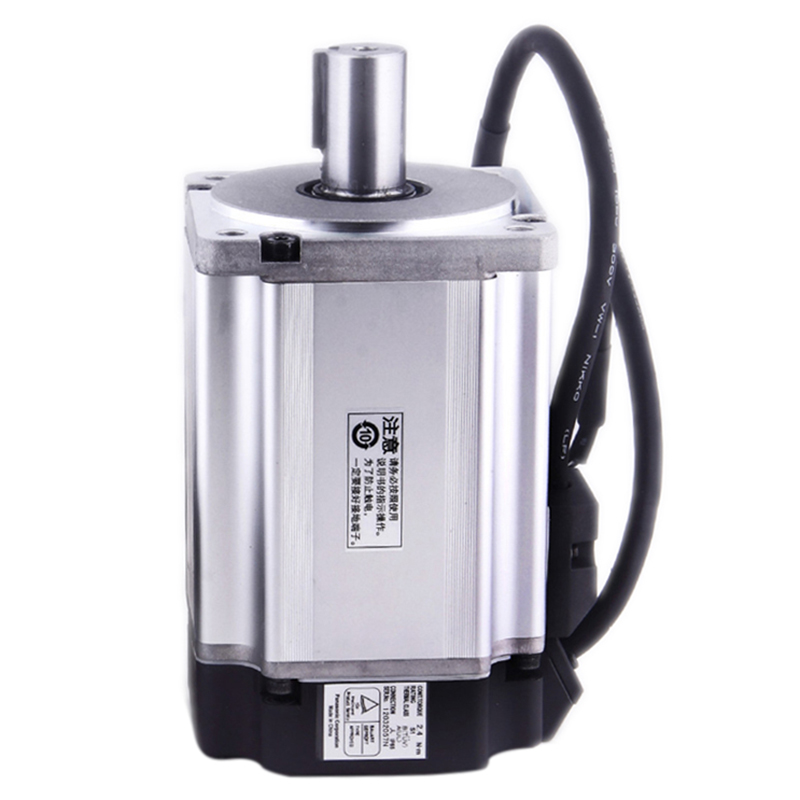

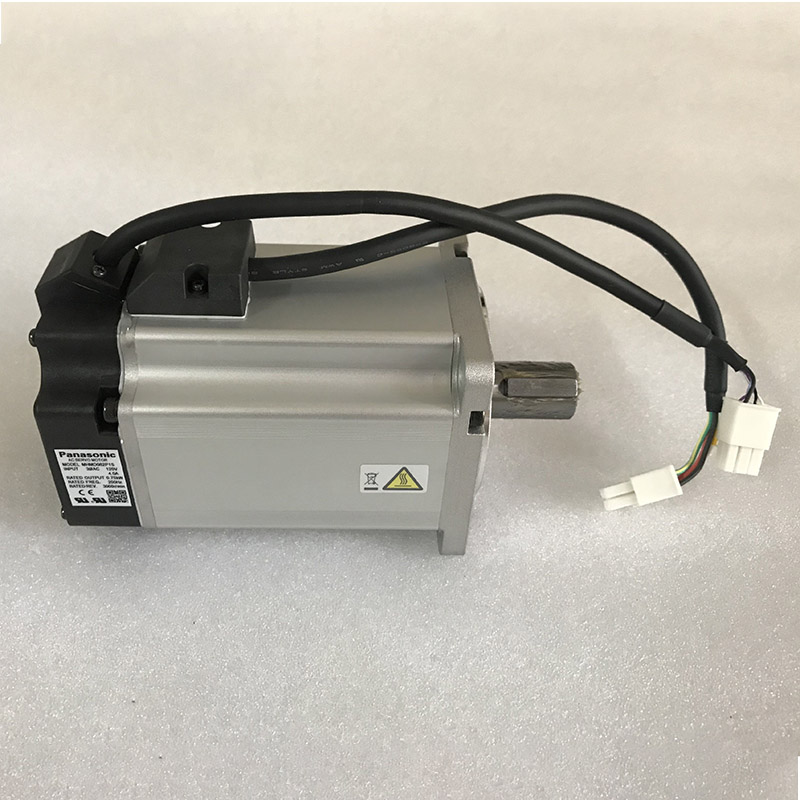
Siamo uno dei fornitori di FA One-stop più professionali in Cina. I nostri prodotti principali includono servomotori, riduttori epicicloidali, inverter, PLC e HMI. Tra i marchi disponibili: Panasonic, Mitsubishi, Yaskawa, Delta, TECO, Sanyo Denki, Scheider, Siemens, Omron e altri. Tempi di spedizione: entro 3-5 giorni lavorativi dal ricevimento del pagamento. Metodi di pagamento: T/T, L/C, PayPal, Western Union, Alipay, WeChat e altri.
Attributi del prodotto
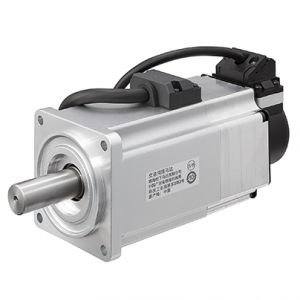
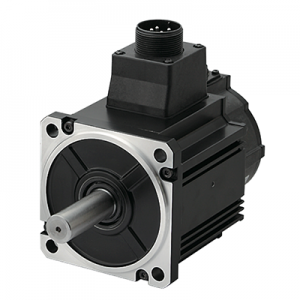
| TIPO | DESCRIZIONE |
| Categoria | Motori, solenoidi, schede/moduli di controlloMotori - CA, CC |
| Produttore | Vendite di automazione industriale Panasonic |
| Serie | MINAS A4 |
| Pacchetto | Massa |
| Stato della parte | Attivo |
| Tipo | Motore a corrente alternata |
| Funzione | Servomotore |
| Tipo di motore | - |
| Tensione nominale | 200 V CA |
| RPM | 3000 giri al minuto |
| Coppia nominale (oz-in / mNm) | 339,9 / 2400 |
| Potenza - Valutazione | 750W |
| Tipo di codificatore | Incrementale |
| Dimensioni / Dimensioni | Quadrato - 3,150" x 3,150" (80,00 mm x 80,00 mm) |
| Diametro - Albero | 0,748" (19,00 mm) |
| Lunghezza - Albero e cuscinetto | 1,378" (35,00 mm) |
| Distanza tra i fori di montaggio | 3,543" (90,00 mm) |
| Stile di terminazione | Cavi di collegamento |
| Caratteristiche | Chiave |
| Rapporto di riduzione della marcia | - |
| Coppia massima istantanea (oz-in / mNm) | 1005 / 7100 |
| Temperatura di esercizio | 0°C ~ 40°C |
| Agenzia di approvazione | CE, CSA, cULus, TUV, UL |
| Peso | 5,5 libbre (2,5 kg) |
| Numero di prodotto base | MHMD082 |
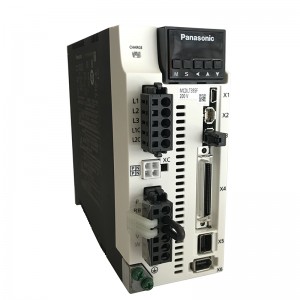
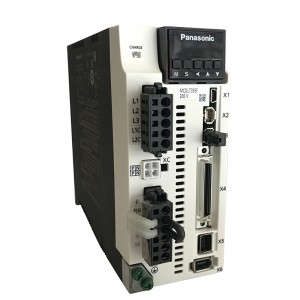
Da 10 W a 7,5 kW, Alimentazione in ingresso per il driver: Tensione CC 24 V/48 V・CA 100 V/200 V/400 V, incrementale a 20 bit・Codificatore assoluto/incrementale a 17 bit, risposta in frequenza 2,3 kHz
Consente movimenti rapidi e precisi. Risposta veloce e posizionamento di alta precisione.
Adottato un nuovo algoritmo“Controllo a due gradi di libertà“(2DOF) per migliorare la produttività e la precisione di lavorazione.
Nel modello convenzionale, poiché non potevamo regolare separatamente il controllo feedforward e i controlli di feedback, in altre parole anche se regolassimo solo“Approccio“di feedforward, aveva connessione con“Stabilizzazione“Per il controllo a feedback, era necessario un adattamento reciproco.