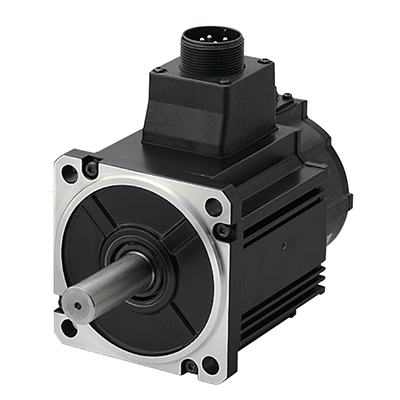


Siamo uno dei fornitori di FA One-stop più professionali in Cina. I nostri prodotti principali includono servomotori, riduttori epicicloidali, inverter, PLC e HMI. Tra i marchi disponibili: Panasonic, Mitsubishi, Yaskawa, Delta, TECO, Sanyo Denki, Scheider, Siemens, Omron e altri. Tempi di spedizione: entro 3-5 giorni lavorativi dal ricevimento del pagamento. Metodi di pagamento: T/T, L/C, PayPal, Western Union, Alipay, WeChat e altri.
Attributi del prodotto
| Articolo | Schemi |
|---|---|
| Codice articolo | MDME102GCGM |
| Dettagli | Inerzia media, tipo di connettore, IP65 |
| Cognome | MINES A5 |
| Serie | Serie MDME |
| Tipo | inerzia media |
| Prodotto su ordinazione speciale | Prodotto su ordinazione speciale |
| Avvertenze per i prodotti ordinati su richiesta | Si prega di evitare la distribuzione del motore o delle apparecchiature contenenti il motore in Giappone o in altre regioni attraverso il Giappone. |
| Classe di protezione | IP65 |
| Informazioni sull'involucro | Fatta eccezione per la parte rotante dell'albero di uscita e per la parte del perno di collegamento del connettore del motore e del connettore dell'encoder. |
| Condizioni ambientali | Per maggiori dettagli, si prega di consultare il manuale di istruzioni. |
| Dimensione quadrata della flangia | 130 mm quadrati |
| Dimensione quadrata della flangia (Unità: mm) | 130 |
| configurazione di uscita del motore | Connettore |
| Connettore encoder motore | Connettore |
| Potenza erogata (kVA) | 1.8 |
| Specifiche di tensione | 200 V |
| output valutato | 1000 W |
| Corrente nominale (A (rms)) | 5.7 |
| Freno di stazionamento | senza |
| Massa (kg) | 5.2 |
| Paraolio | con |
| Lancia | Chiavetta |
| Coppia nominale (N ⋅ m) | 4,77 |
| Coppia massima istantanea (N ⋅ m) | 14.3 |
| Corrente massima (A (op)) | 24 |
| Frequenza di frenata rigenerativa (volte/min) | Senza opzione: nessun limite Con opzione: Nessun limite Opzione (resistenza rigenerativa esterna) Codice articolo: DV0P4284 |
| Informazioni sulla frequenza della frenata rigenerativa | Si prega di fare riferimento ai dettagli di [Descrizione delle specifiche del motore], Nota: 1 e 2. |
| Velocità di rotazione nominale (giri/min) | 2000 |
| Velocità di rotazione nominale Velocità massima (giri/min) | 3000 |
| Momento d'inerzia del rotore (x10-4kg ⋅ m²) | 4,60 |
| Rapporto di momento d'inerzia raccomandato tra carico e rotore | 10 volte o meno |
| Informazioni sul rapporto di momento d'inerzia raccomandato tra il carico e il rotore | Si prega di fare riferimento ai dettagli di [Descrizione delle specifiche del motore], Nota: 3. |
| Codificatore rotativo: specifiche | Sistema incrementale a 20 bit |
| Codificatore rotativo: Risoluzione | 1048576 |
Carico ammissibile
| Articolo | Schemi |
|---|---|
| Durante l'assemblaggio: carico radiale in direzione P (N) | 980 |
| Durante l'assemblaggio: carico di spinta in direzione A (N) | 588 |
| Durante l'assemblaggio: carico di spinta in direzione B (N) | 686 |
| Durante il funzionamento: carico radiale direzione P (N) | 490 |
| Durante il funzionamento: Carico di spinta in direzione A, B (N) | 196 |
| Informazioni sul carico consentito | Per maggiori dettagli, fare riferimento alla sezione "Carico ammissibile sull'albero di uscita" della [Descrizione delle specifiche del motore]. |
Da 10 W a 7,5 kW, Alimentazione in ingresso per il driver: Tensione CC 24 V/48 V・CA 100 V/200 V/400 V, incrementale a 20 bit・Codificatore assoluto/incrementale a 17 bit, risposta in frequenza 2,3 kHz
Consente movimenti rapidi e precisi. Risposta veloce e posizionamento di alta precisione.
Adottato un nuovo algoritmo“Controllo a due gradi di libertà“(2DOF) per migliorare la produttività e la precisione di lavorazione.
Nel modello convenzionale, poiché non potevamo regolare separatamente il controllo feedforward e i controlli di feedback, in altre parole anche se regolassimo solo“Approccio“di feedforward, aveva connessione con“Stabilizzazione“Per il controllo a feedback, era necessario un adattamento reciproco.
-
Servomotore da 1,5 kW per Panasonic serie A5, modello MSME152G1H
-
MCDLN35NF, servoazionamento Panasonic A6 22A 220V CA
-
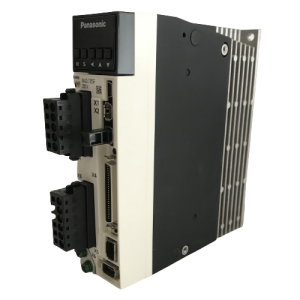
MDDLN55NE Azionamento servo AC Panasonic A6
-
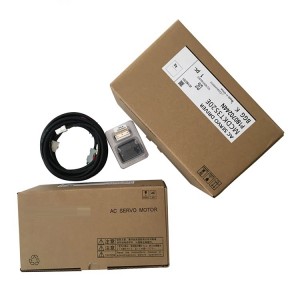
Servomotore CA Panasonic da 3 kW, modello MDMF302L1G6+, prodotto in Giappone.
-
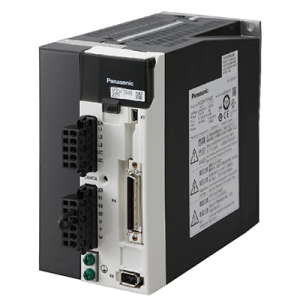
Azionamento servo Panasonic MBDKT2510 da 400 W
-
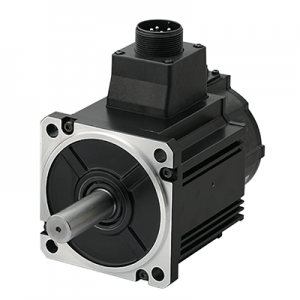
Servomotore CA Panasonic da 1000 W MSME102GCGM


