Un servomotore con riduttore può essere utile per la tecnologia di movimento rotatorio, ma ci sono sfide e limitazioni di cui gli utenti devono essere consapevoli.
A cura di Dakota Miller e Bryan Knight
Obiettivi di apprendimento
- I sistemi servoassistiti rotativi reali non raggiungono le prestazioni ideali a causa di limitazioni tecniche.
- Diversi tipi di servomotori rotativi possono offrire vantaggi agli utenti, ma ognuno presenta una sfida o una limitazione specifica.
- I servomotori rotativi ad azionamento diretto offrono le migliori prestazioni, ma sono più costosi dei motoriduttori.
Per decenni, i servomotori con riduttore sono stati uno degli strumenti più comuni nell'automazione industriale. I servomotori con riduttore offrono applicazioni di posizionamento, adattamento della velocità, camme elettroniche, avvolgimento, tensionamento e serraggio, adattando in modo efficiente la potenza del servomotore al carico. Ciò solleva una domanda: un servomotore con riduttore è la soluzione migliore per la tecnologia di movimentazione rotativa, o esiste una soluzione migliore?
In un mondo ideale, un sistema servo rotativo avrebbe valori di coppia e velocità adeguati all'applicazione, in modo che il motore non sia né sovradimensionato né sottodimensionato. La combinazione di motore, elementi di trasmissione e carico dovrebbe garantire una rigidità torsionale infinita e un gioco nullo. Purtroppo, i sistemi servo rotativi reali non raggiungono questo ideale in misura variabile.
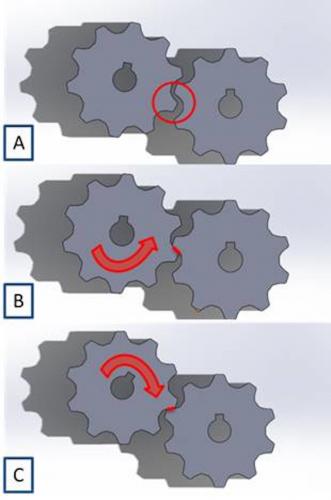
In un tipico sistema servoassistito, il gioco è definito come la perdita di movimento tra il motore e il carico causata dalle tolleranze meccaniche degli elementi di trasmissione; ciò include qualsiasi perdita di movimento attraverso riduttori, cinghie, catene e giunti. Quando una macchina viene inizialmente alimentata, il carico si troverà in una posizione intermedia rispetto alle tolleranze meccaniche (Figura 1A).
Prima che il carico possa essere spostato dal motore, quest'ultimo deve ruotare per eliminare tutto il gioco presente negli elementi di trasmissione (Figura 1B). Quando il motore inizia a decelerare al termine di un movimento, la posizione del carico può effettivamente superare la posizione del motore, poiché l'inerzia spinge il carico oltre la posizione del motore.
Il motore deve poi recuperare il gioco nella direzione opposta prima di applicare la coppia al carico per decelerarlo (Figura 1C). Questa perdita di movimento è chiamata gioco meccanico e viene tipicamente misurata in minuti d'arco, pari a 1/60 di grado. I riduttori progettati per l'uso con servomotori in applicazioni industriali hanno spesso specifiche di gioco meccanico che vanno da 3 a 9 minuti d'arco.
La rigidità torsionale è la resistenza alla torsione dell'albero motore, degli elementi di trasmissione e del carico in risposta all'applicazione di una coppia. Un sistema infinitamente rigido trasmetterebbe la coppia al carico senza alcuna deflessione angolare attorno all'asse di rotazione; tuttavia, anche un albero in acciaio massiccio si torcerà leggermente sotto un carico elevato. L'entità della deflessione varia in base alla coppia applicata, al materiale degli elementi di trasmissione e alla loro forma; intuitivamente, le parti lunghe e sottili si torceranno di più rispetto a quelle corte e spesse. Questa resistenza alla torsione è ciò che fa funzionare le molle elicoidali, poiché la compressione della molla torce leggermente ogni spira del filo; un filo più spesso produce una molla più rigida. Qualsiasi valore di rigidità torsionale inferiore all'infinito fa sì che il sistema si comporti come una molla, il che significa che l'energia potenziale verrà immagazzinata nel sistema poiché il carico si oppone alla rotazione.
La combinazione di rigidità torsionale finita e gioco meccanico può compromettere significativamente le prestazioni di un sistema servoassistito. Il gioco meccanico può introdurre incertezza, poiché l'encoder del motore indica la posizione dell'albero del motore, non la posizione in cui il gioco ha permesso al carico di stabilizzarsi. Il gioco meccanico introduce anche problemi di regolazione, poiché il carico si accoppia e si disaccoppia brevemente dal motore quando carico e motore invertono la direzione relativa. Oltre al gioco meccanico, la rigidità torsionale finita immagazzina energia convertendo parte dell'energia cinetica del motore e del carico in energia potenziale, rilasciandola successivamente. Questo rilascio ritardato di energia causa oscillazioni del carico, induce risonanza, riduce i guadagni di regolazione massimi utilizzabili e influisce negativamente sulla reattività e sul tempo di assestamento del sistema servoassistito. In tutti i casi, la riduzione del gioco meccanico e l'aumento della rigidità di un sistema miglioreranno le prestazioni del servoassistito e semplificheranno la regolazione.
Configurazioni del servomotore ad asse rotante
La configurazione più comune per un asse rotante prevede un servomotore rotativo con un encoder integrato per il feedback di posizione e un riduttore per adattare la coppia e la velocità disponibili del motore alla coppia e alla velocità richieste dal carico. Il riduttore è un dispositivo a potenza costante che rappresenta l'analogo meccanico di un trasformatore per l'adattamento del carico.
Una configurazione hardware migliorata utilizza un servomotore rotativo ad azionamento diretto, che elimina gli elementi di trasmissione accoppiando direttamente il carico al motore. Mentre la configurazione con motoriduttore utilizza un accoppiamento a un albero di diametro relativamente piccolo, il sistema ad azionamento diretto fissa il carico direttamente a una flangia del rotore molto più grande. Questa configurazione elimina il gioco e aumenta notevolmente la rigidità torsionale. Il maggior numero di poli e gli avvolgimenti ad alta coppia dei motori ad azionamento diretto corrispondono alle caratteristiche di coppia e velocità di un motoriduttore con un rapporto di riduzione pari o superiore a 10:1.
Data di pubblicazione: 12 novembre 2021


